YIDOX LENS / 采集端
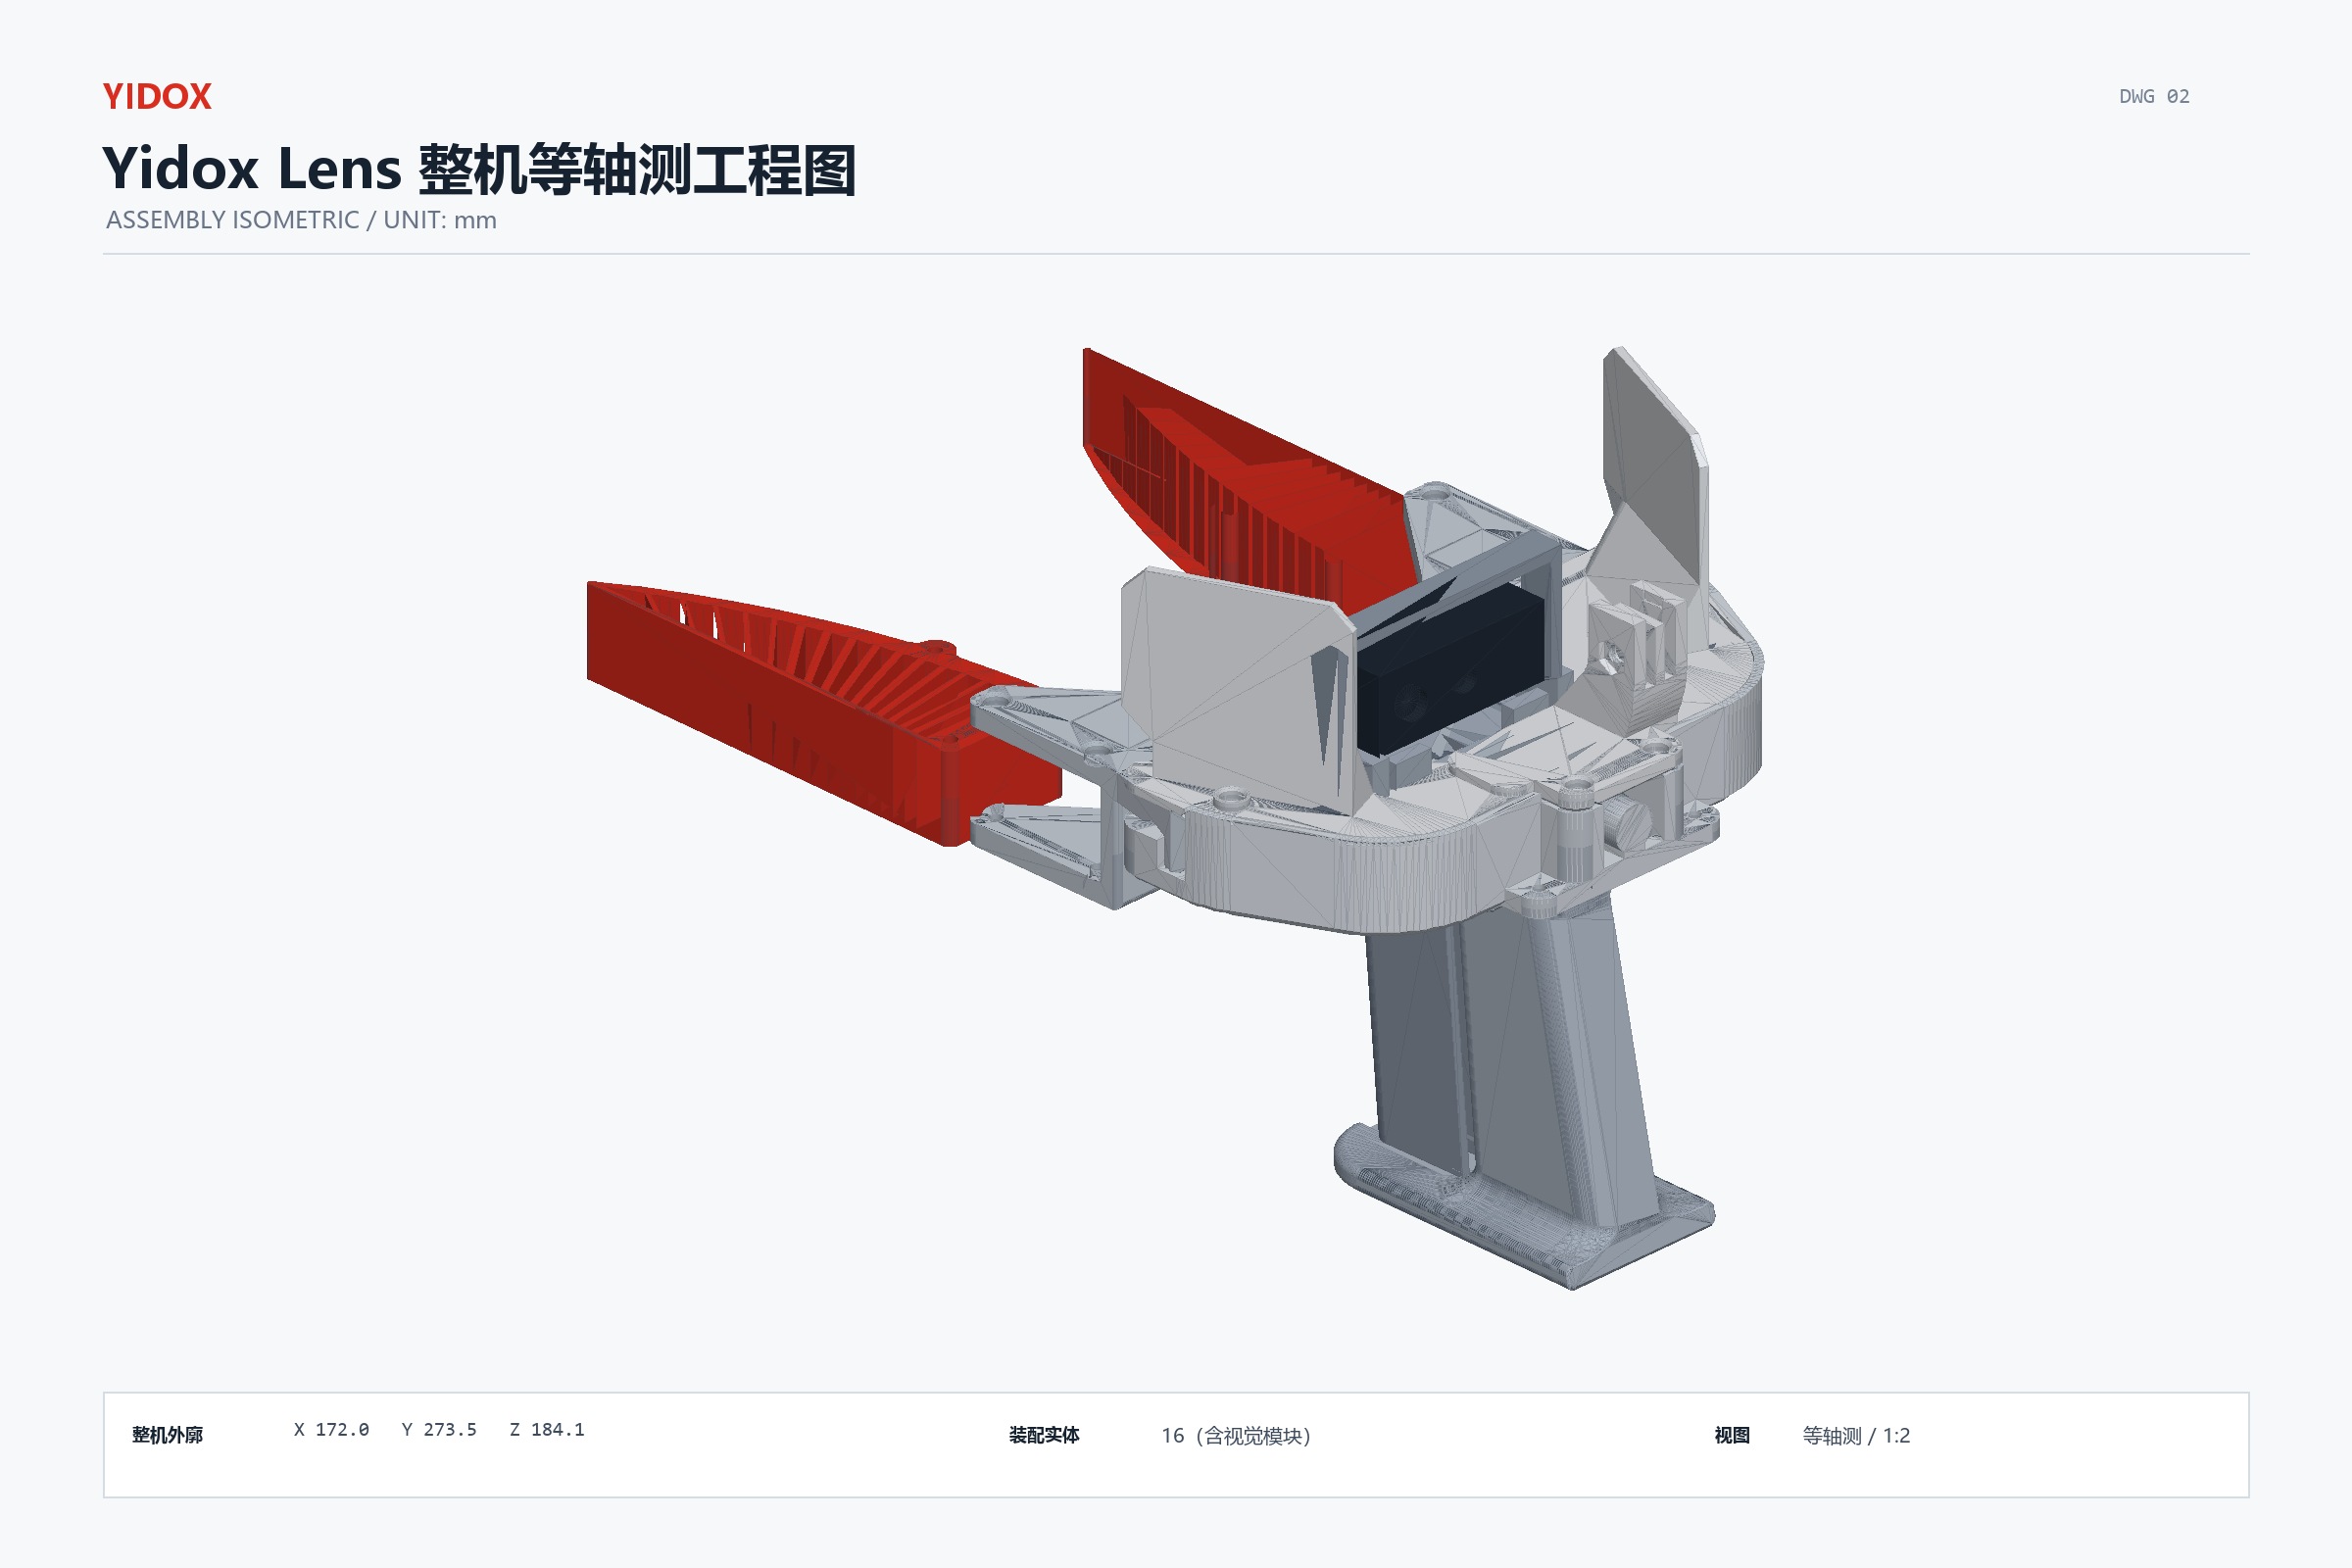
Yidox Lens采集终端
围绕真人示教与机器人任务执行,组织视觉、姿态、动作轨迹及接触相关信息的采集。
- A视觉与姿态 —— 任务执行过程的视觉与姿态信息记录。
- B动作轨迹 —— 围绕真人示教与机器人任务执行的轨迹信息。
- C接触相关信息 —— 与任务执行相关的接触信息采集组织。
世界模型的数据AI处理系统
01
北京萤火熠动以 Yidox 为产品体系,面向具身智能与世界模型提供真实场景数据采集和 AI 处理方向的基础设施。
通过 Yidox Lens 采集终端与 Yidox Core 数据平台,连接真实任务、数据治理、技能组织和训练评测。
从真人示教与机器人任务执行出发,把任务过程整理为可追溯、可验证、可复用的技能数据。
02
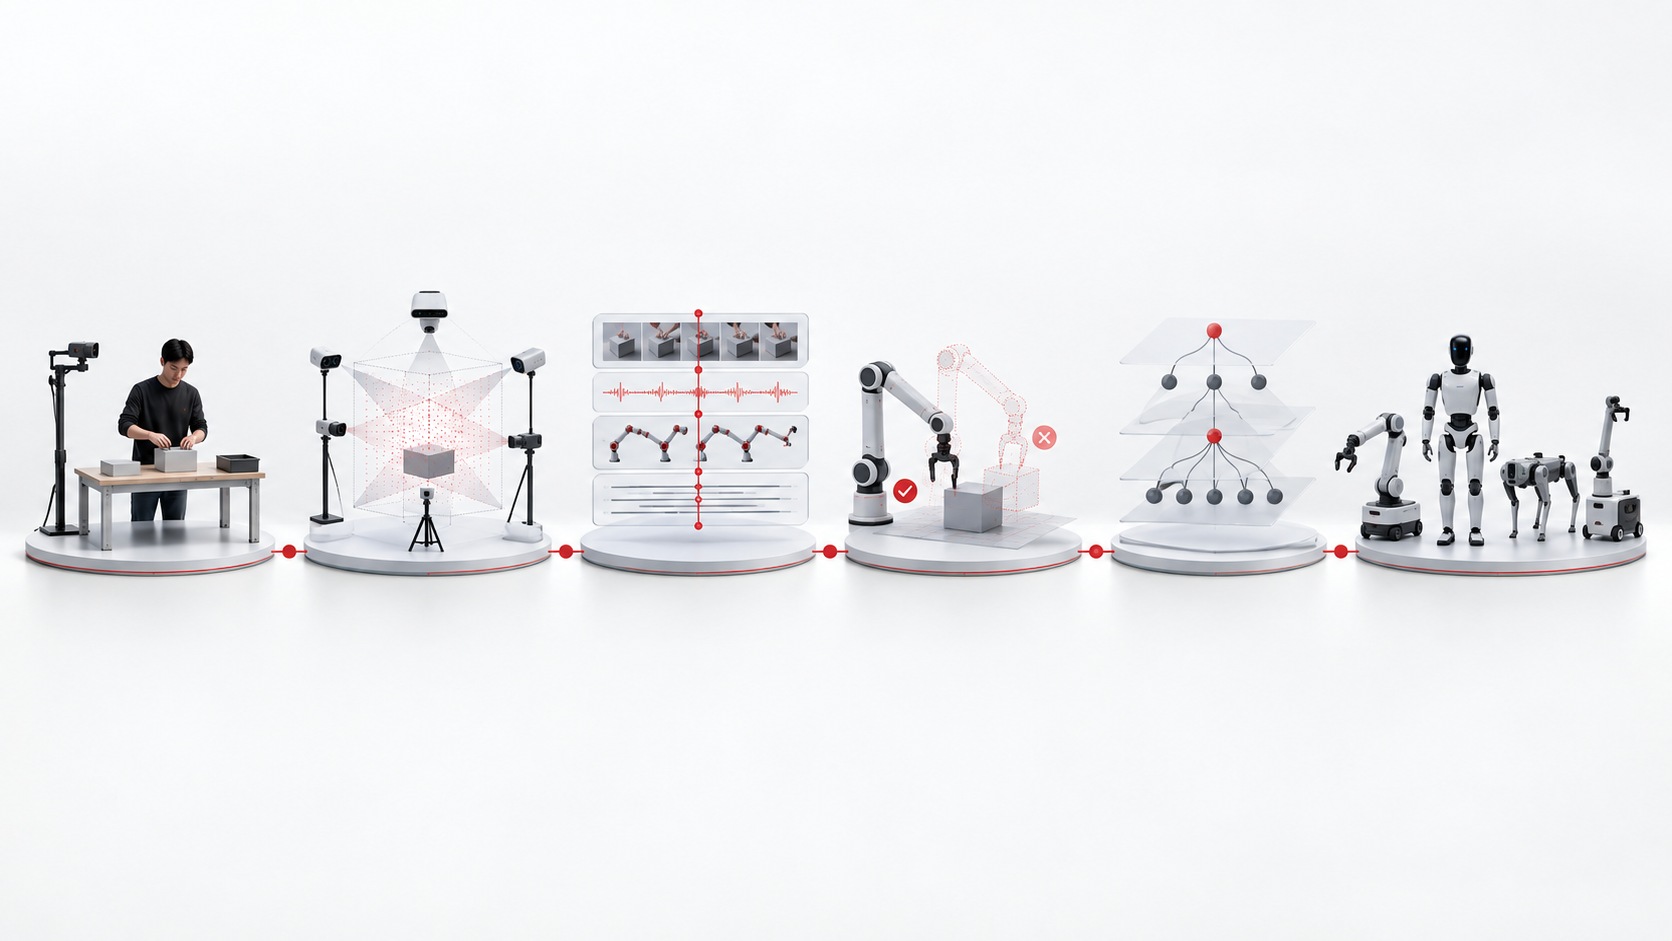
采集终端与数据平台构成一条连续链路,一端连接真实任务现场,一端输出面向训练及评测的数据。
YIDOX LENS / 采集端
围绕真人示教与机器人任务执行,组织视觉、姿态、动作轨迹及接触相关信息的采集。
YIDOX CORE / 处理端
围绕多模态对齐、数据清洗、标签组织与质量检查,将任务记录整理为面向训练及评测的数据。
03
点击任一环节查看该环节的组织内容。从真实任务到训练评测,每一步都对应可追溯的数据处理工作。
围绕真人示教与机器人任务执行组织任务现场,让采集工作直接对应真实操作过程,而不是脱离场景的孤立记录。
组织视觉、姿态、动作轨迹及接触相关信息的采集,使一次任务执行在多个维度上被同时记录,为后续对齐提供基础。
围绕多模态对齐、数据清洗、标签组织与质量检查,将任务记录整理为面向训练及评测的数据。
围绕数据与任务执行过程的一致性开展检查,组织正常、困难与边界样本的质量验证,使数据集内部结构清晰可辨。
把对象、动作、任务过程与执行结果连接起来,组织可追溯的技能数据及任务样本,面向训练及评测使用。
04
五个模块共同构成从采集到验证的能力组合。以下模块名称构成完整能力清单,其中采集终端与数据平台在产品体系一节展开。
03
把对象、动作、任务过程与执行结果连接,组织可追溯的技能数据及任务样本。
04
围绕数据与任务执行过程的一致性开展检查,组织正常、困难与边界样本的质量验证。
05
面向不同机器人构型和任务表达,研究数据映射、技能复用与虚实校准。
05
SC / 01
SC / 02
SC / 03
SC / 04
以上为数据采集与 AI 处理方向所面向的真实任务场景。
06
RD / 01
RD / 02
RD / 03